
通过深度合成服务算法备案!VeyForge击穿具身合成数据的物理属性精度和铰链结构难题
【快讯】VeyForge 3D图像生成算法已通过国家网信办深度合成服务算法备案,备案编号:网信算备330212568007201260011号,备案主体为宁波霆涛智能技术有限公司,相关信息已列入《境内深度合成服务算法备案清单(2026年10月)》。同期,VeyForge 3.0 正式上线。本次迭代以提升资产物理可信性、完成可交互资产研发为核心目标,实现物理参数优化与铰链推理能力升级,并新增铰链及可交换资产生成链路。
01.备案
合规资质与业务落地的前提赛场直击:
把“地基”讲清楚
深度合成服务算法备案是生成式服务合规运营的前置条件。通过备案,意味着算法的数据来源、生成机制与安全机制均已通过监管审核。
对机器人与仿真领域的客户而言,这项资质的现实意义更为直接。将 3D 生成工具接入内部数据生产线,或部署至企业内网时,合规审查通常是第一道门槛。VeyForge 现已具备该资质,可支持云端 SaaS 与企业本地私有化部署两种模式,数据保留在客户侧。
02.VeyForge 3.0:
从整体刚体到多部件铰链资产
VeyForge 2.0 的链路为"图片 → GLB → USDA",优势在于生成速度快、外形还原度高,但产物是整体刚体:仅有一个可见网格与一层自动凸分解碰撞体,缺少部件拆分、关节与铰链。以柜体为例,柜门与柜体在模型中无法分离,机械臂无法执行开启动作;对于杯腔、柜内腔等中空结构,碰撞体会将内腔填平,导致物体无法放入,即仿真中常见的"空气墙"问题。
这类资产适用于外形简单、无需内部结构的物体,不足以支撑交互类仿真训练。VeyForge 3.0 对此做出三项改进。
其一,物理参数高精度赋值。
3.0 引入 Harness RSI 物理属性自动估算。输入可以是自然语言描述、图像或视频帧,也可以是 3D 资产文件。模型不进行数值求解,而是基于预训练积累的物理先验,直接推断支配场景动力学的参数,包括显式质量、密度、质心、6维惯性张量、静摩擦系数、动摩擦系数、弹性系数、阻尼与刚度,并写入 USDA 资产。

图 1 Harness RSI 递归自我改进框架:经验生成、评估诊断、受控更新
估算结果支持人工微调。例如系统为某物体给出 0.2 kg 质量、2400 kg/m³ 密度的初始估计值,工程师可在参数面板中直接修改后重新生成。自动估算负责提供合理初值,人工微调负责修正偏差。

图 2 物理参数面板:质量、密度、摩擦系数等均支持人工微调
其二,铰链推理能力升级。
3.0 的铰链推理采用“图片 → GLB → Harness RSI → USDA”链路,融合两条路线的优势:既保留 VeyForge GLB 的外形与颜色,又获得物理属性估算与结构装配能力,输出包含部件与关节的完整资产,可交互物理结构最完整。

图 3 铰链推理链路:图片 → GLB → Harness RSI → USDA
以柜体为例,3.0 不仅将柜门拆分为独立部件,还推导出铰链的旋转轴与运动限位,资产加载进 Isaac Sim 后即可直接执行开门动作。办公转椅的滚轮与座面、显示器的支架、抽屉的滑轨,均按同一逻辑处理。
其三,多类型可交互资产统一生成。
2.0 仅支持单一刚性资产。3.0 将刚性、铰链与可交互三类资产纳入统一生成链路,并按物体自由度分级选型:单自由度物体沿用原链路,流程最短;多自由度的简单方正物体采用 Harness RSI 参数化装配;多自由度的复杂物体走完整 3.0 链路,兼顾外形保真与结构装配。
由此,机器人形变交互与接触操作类仿真训练所需的资产,可在同一平台上完成制备。
03.横向对比:
仿真就绪能力的差距
3D 生成工具的选型,最终要回到能否进入仿真流水线这一标准上。
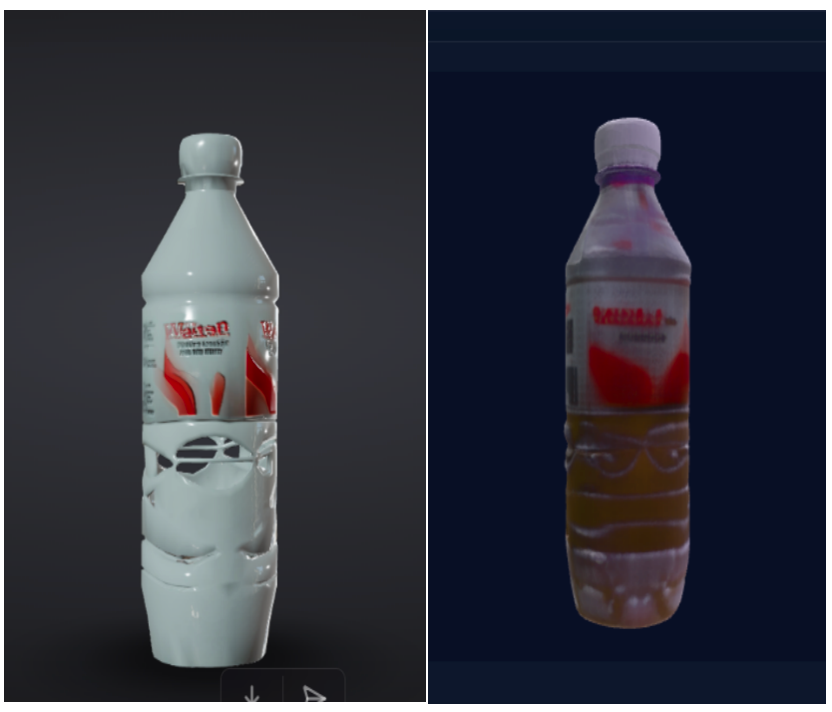
左一:PicoBerry 生成结果:瓶身存在拓扑破洞与穿模
左二:VeyForge 生成结果:网格完整水密,可直接进入物理引擎
Tripo 3.0 的视觉网格精度突出,Ultra 模式面数可达 200 万,但输出以视觉资产为主,不提供原生 URDF 输出与关节物理建模,碰撞体需下游自行处理,其定位是美术与游戏资产管线。
Hi3D 的部件拆分面向 3D 打印,将模型离散为可打印件并自动生成连接件,官方文档明确说明"生成模型不保证物理正确性",因此适用于打印装配,不适用于仿真训练。
Hunyuan3D 具备开源与本地部署优势,但要获得 URDF、MJCF、USD 等仿真格式,需外接 EmbodiedGen V2 管线,自行完成网格修复、CoACD 凸分解与基于 VLM 的物理属性估计。
Seed3D 2.0 在仿真方向上推进较深,具备语义部件分解、关节轴与运动范围推断以及 URDF 输出,但采用闭源 API,单个资产生成耗时 9 至 10 分钟,且不支持私有化部署。
VeyForge 的差异在于全链路一次打通。多视角图片输入后,约 10 秒 + 30 秒两个阶段即可产出具备完整 PhysX 属性的 USD 资产:pyVHACD 凸包碰撞体完成轻量化分解,质量、质心与 6维惯性张量自动解算,网格保持水密且无破洞,在 Isaac Sim、Omniverse 与 RoboTwin 中加载无报错。
上述产品的交付物以视觉模型为主,VeyForge 交付的是可直接进入物理引擎的资产,二者分别对应视觉建模与仿真就绪两个目标。
04.从生成到执行:
Real-to-Sim-to-Real 闭环
资产生成的终点,是机器人在真实环境中完成任务。VeyForge 的链路为:拍摄 2 至 4 张多视角照片,生成带物理属性的 USD/USDA 资产;资产进入 Isaac Sim,用于抓取、堆叠、开门等接触操作任务的训练;验证通过的策略经 ROS 2 迁移至真实机械臂执行。

图8 .3.0 生成的铰链资产(笔记本,2 部件)直接加载进Isaac Sim验证
该链路已在硬件上完成验证。以 myCobot Pro 450 六轴机械臂配 myGripper F100 夹爪为例,真机与仿真共用同一套 ROS 2 sensor_msgs/JointState 接口,关节角度与夹爪开度双向换算。pick-and-place 任务由 20 Hz 状态机驱动,依次执行回零、预抓取、抓取、夹紧、抬起、预放置、放置、松开与回位,真机执行结果实时回写至仿真侧。
真机运行中的失败案例,如抓取偏移、物体滑落,可回到仿真环境转化为新的训练样本。真实采集、仿真训练、真机验证与数据回流构成持续迭代的循环。目前 VeyForge 资产链路已集成至 SIMART。
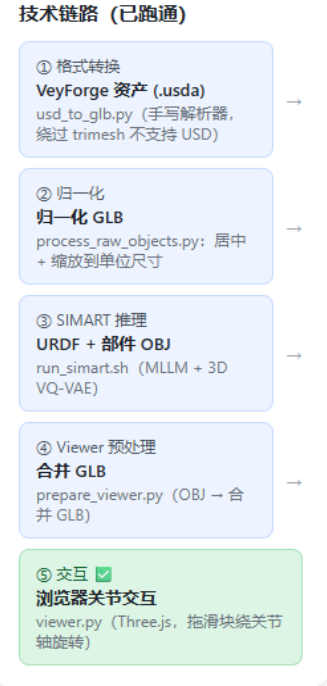
图 9 SIMART 集成链路(已跑通):USD 资产经格式转换、归一化后由 SIMART 推理为 URDF 与部件,浏览器内即可拖拽关节验证
结语
合规层面,VeyForge 已完成国家网信办深度合成服务算法备案;技术层面,3.0 补齐了物理参数精度与铰链结构推理两项关键能力。VeyForge 的目标始终明确:让 AI 生成的 3D 资产不仅可视,而且可用。
关于TsingtaoAI
霆涛智能定位具身具身数据Infra公司,专注数据平台服务与具身智能解决方案落地,做物理 AI 时代的“送水人”。
官网:https://www.tsingtaoai.com
① VeyForge 具身数据合成平台
基于 3D 高斯与流匹配生成引擎,从单图 / 文本到携带完整 PhysX 物理属性的 Robot-Ready 3D 资产分钟级交付,数据合成成本降低 90%。
官网:https://veyforge.tsingtaoai.com/
② Go2 机器狗技能仿真
建立“仿真预训练—真机测试—数据回传—仿真校准”双向闭环,Sim2Real 实体迁移成功率提升至 80% 以上。
官网:https://go2.tsingtaoai.com/
③ Embodata Hub 数据质量治理平台
面向机器人数据生产全链路,七大质量过滤器与 VLM 语义评估,实现从“交数据”到“交可信数据”的跨越。
官网:https://pub.embodatahub.tsingtaoai.com/
④ MotionCore 具身数据治理平台
从人的第一视角视频重建双手与相机三维轨迹,逐帧质检,交付主流机器人学习格式——每条数据都能对回原视频、说清来源。
官网:https://motioncore.tsingtaoai.com/


