
从会跑会跳,到自主巡检:Go2机器狗如何走向真实作业?
无需安装、无需配置,打开 go2.tsingtaoai.com,即可在浏览器中完成技能演示、导航规划、运动遥控与语音指令;原子动作由自主训练学习获得,序列化组合成复杂多元的真实任务,并与真机画面全程对照,所见即所得。
调试一台四足机器狗
还需要从装环境开始吗?
让一台四足机器狗动起来,需要什么?在大多数团队的工作流里,答案是一长串:装系统、配驱动、搭仿真环境、对依赖版本——算法还没开始验证,一天已经过去了。
更现实的问题是:算法团队加班调参,数据团队加班洗数据,而瓶颈往往不在算法,而在仿真验证的效率。每一次无效的仿真,都是烧掉的算力、推迟的进度。
TsingtaoAI 给出的答案只有一个网址:go2.tsingtaoai.com。机器人技能可视化演示交互系统,一个跑在浏览器里的具身智能仿真平台。不用装软件,不用搭环境,打开网页(图1),就能在三维场景里触发技能:导航、遥控运动、开口下指令,再拿真机画面做对照。
我们对它的期待,可以浓缩成一句递进:既要看得见,也要控得准,更要训得出。
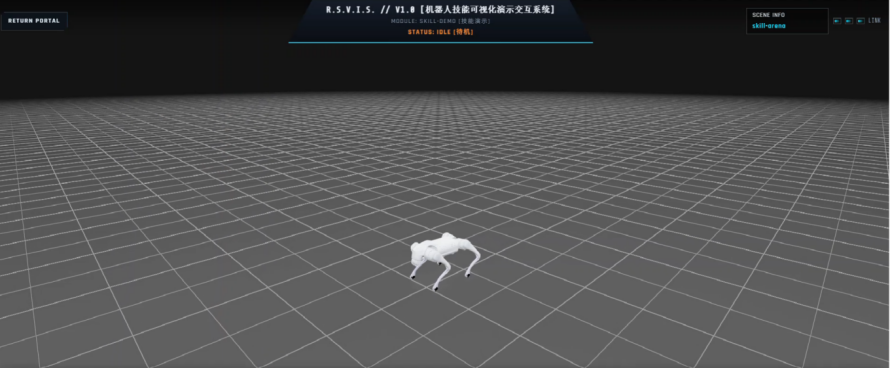
图1:打开浏览器即可进入的三维仿真场景——Go2 四足机器人已在网格场景中待机。
1.既要“看得见”:
把仿真验证搬进浏览器
TsingtaoAI 机器人技能可视化演示交互系统,把过去需要数小时搭建的仿真环境,压缩成一次网页加载。导航演示、运动遥控、语音仿真、动作对照四大模块在首页一字排开(图2),演示服务状态全部在线,点开即可进入三维场景。
在线使用:go2.tsingtaoai.com
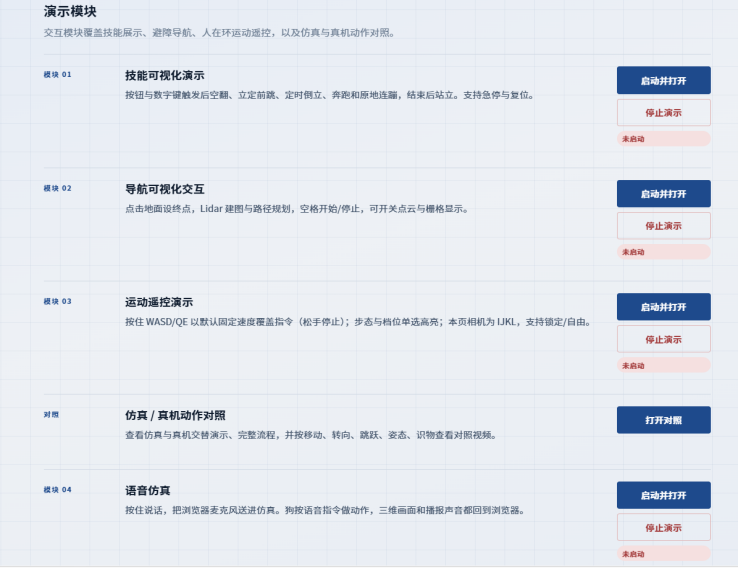
图2:go2.tsingtaoai.com 平台首页,导航演示、运动遥控、语音仿真与动作对照四大模块清晰可见。
-
导航与建图:点一下地面,终点就设好了
先看导航。在三维网格地面上点一下,绿色光标落下,终点就设好了(图3);点击“开始导航”,机器狗自动起步,路径实时规划。
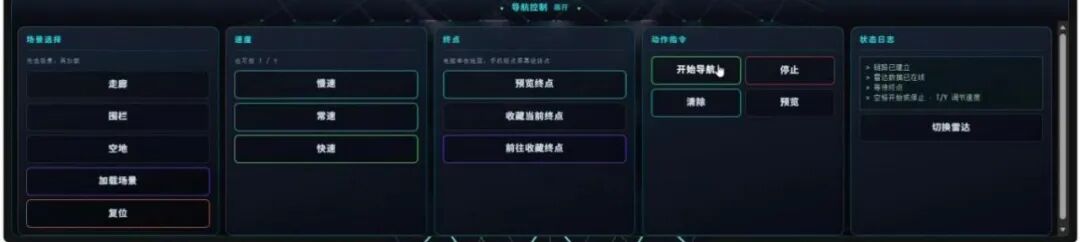
图3:导航控制面板——左栏选场景(走廊/围栏/空地),中栏调速度,右栏管终点:电脑单击地面即可设终点,还支持收藏并前往常用终点。
你可以随时切换 Lidar 点云与栅格地图,直观验证避障算法:从起点到终点,每一次转向、每一次绕行,都在三维场景中清晰呈现。走廊场景里,机器狗绕开每一根柱子,走向终点(图4)——雷达数据在线,路径动态可换。
过去需要几小时搭建的仿真环境,现在几秒钟就能跑起来;过去需要反复重跑的路径验证,现在点两下鼠标就能完成。
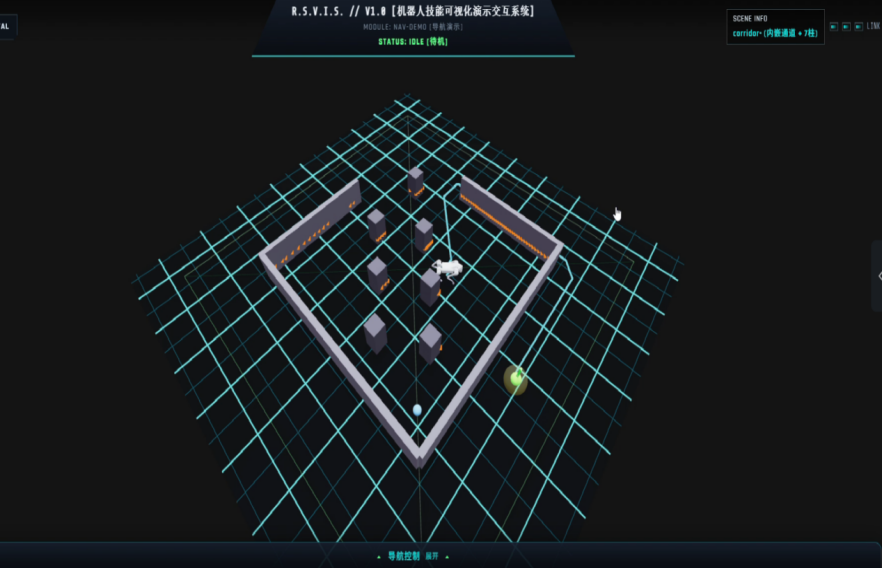
图4:机器狗在走廊场景中自动起步,沿规划路径逐根绕开立柱,走向绿色终点标记。
2.也要“控得准”:
键盘即遥控器,语音即指令
看得见只是第一步。仿真平台好不好用,还要经得起“手感”的检验。
-
键盘遥控:松手即停的真机操作感
通过键盘,即可完成前进、后退、平移与原地转向:WASD 控制移动,Q/E 原地转向,松手即停。系统内置小跑、跳跃、侧跑、齐跳四种步态,数字键一键切换;幅度、周期、高度三项参数实时可调(图5),急停、复位随时接管。
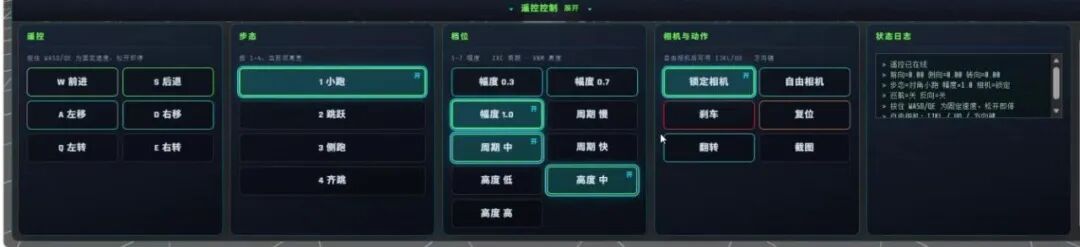
图5:WASD 控制移动、Q/E 原地转向,松手即停——电脑键盘赋予仿真平台真机操作感。
步态切换与参数调整后,机器狗在三维场景中即时响应(图6)——让算法调试,像玩游戏一样直观。
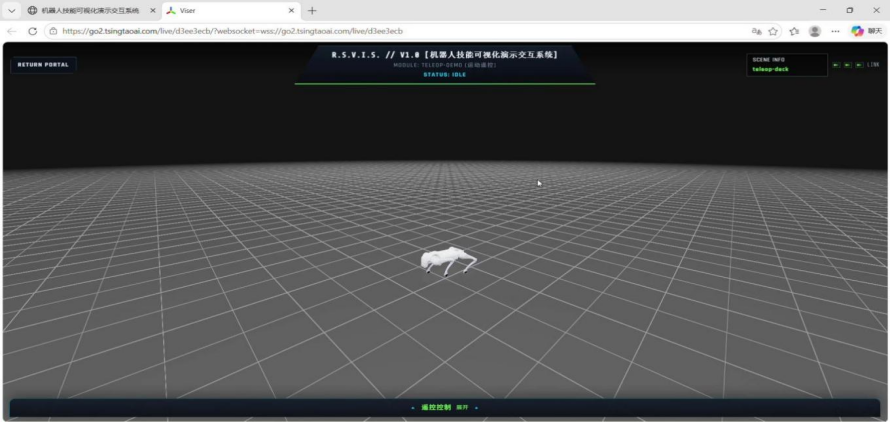
图6:步态切换与参数调整后,机器狗在三维场景中即时响应,动作状态实时更新。
-
语音指令:它听得懂
按住说话,松开即发。对着平台说一句:“转一圈”,机器人在三维场景里原地执行,动作已下发(图7)。
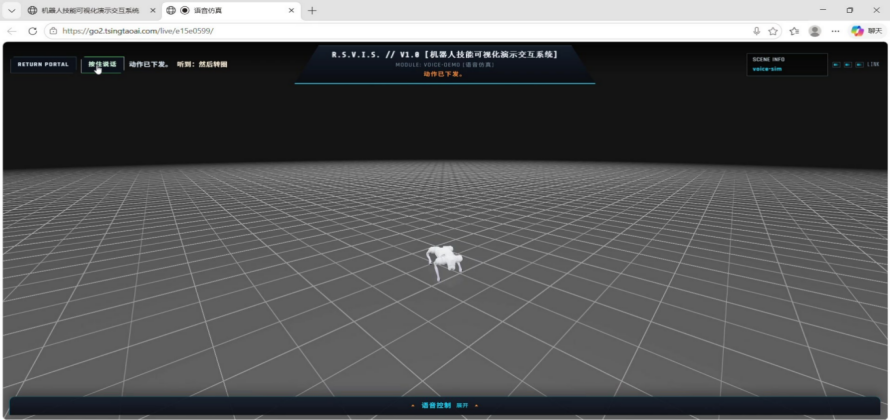
图7:语音指令下发后,机器狗在三维场景中原地转圈。
每条指令都写进状态日志,控得准,也查得清。这是调试环节最容易被忽略、却最决定效率的一步:错了哪条指令、卡在哪一帧,日志里一目了然。
3.更要“训得出”:
自训练的原子动作,序列化出复杂任务
如果说导航验证“看得见”、遥控打磨“控得准”,那么这个平台真正的护城河,藏在技能演示模块里:后空翻、立定前跳、定时前腿倒立、定时后腿倒立、奔跑、原地连蹦——点一下按钮,或按一个数字键,高动态技能在三维场景中完整执行(图8),急停复位,随时接管。
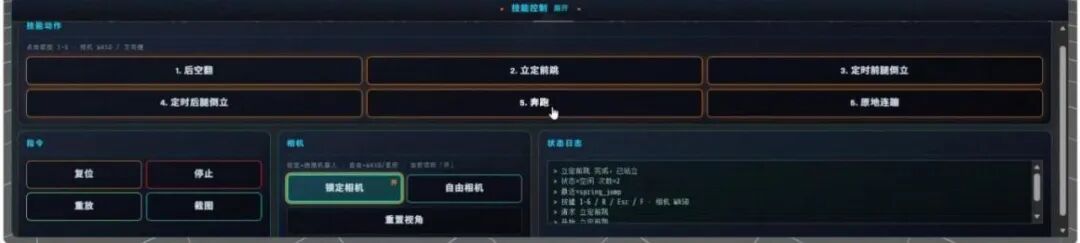
图8:技能控制面板——六项技能动作按 1~6 编号,可按键或点击触发;状态日志逐步回读执行过程。
机器狗的后空翻,不是录出来的,是练出来的(图9)。这些动作不是预先录制的动画,而是可以自主训练学习的原子动作:在仿真环境中,跌倒意味着回合终止与惩罚,策略在一轮轮约束下收敛出收腿、发力与平衡,最终沉淀为一个稳定、可复用的技能原子。
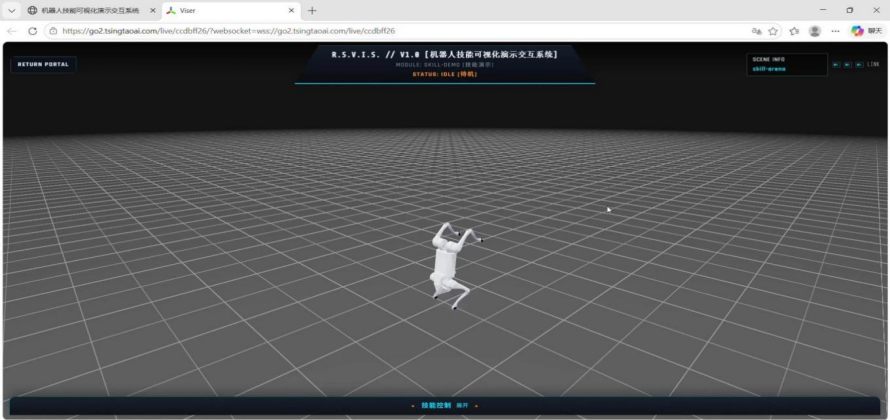
图9:定时后腿倒立执行瞬间——四腿离地、后腿承重,来自训练出的策略,而非预设动画。
这正是具身智能的路径所在:有了自训练的原子动作,才能序列化复杂多元的真实任务。单个原子只解决“会做一件事”,而真实的作业现场永远是一串任务的组合——走到目标点、绕开障碍、识别对象、调整姿态、执行动作。把这些原子动作按任务序列化编排(图10),机器人才能从“会一个动作”,走向“能干一份活”。
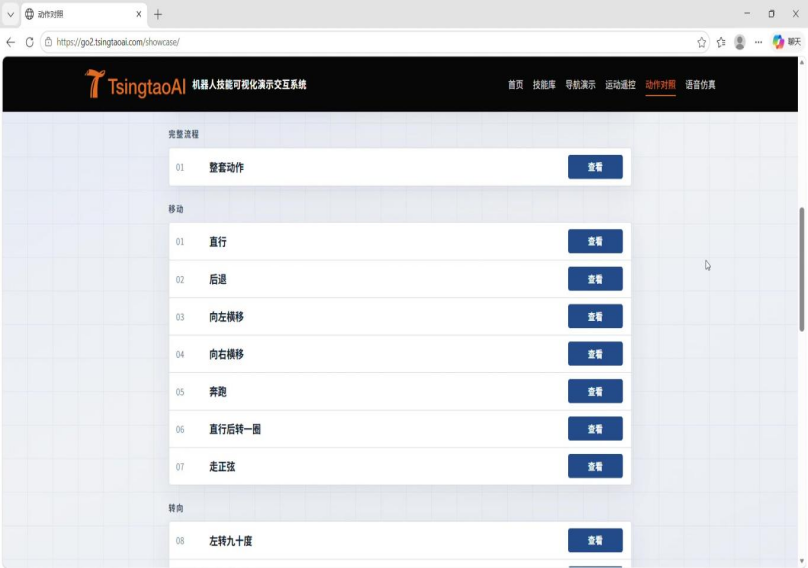
图10:技能库动作清单——前行、横移、奔跑、立定前跳等原子动作逐项编号,可逐项查看仿真与真机对照。
技能库因此成为平台的中间层:向下,承接自主训练产出的原子动作;向上,服务导航、遥控、语音等多模态的任务编排。原子动作越丰富,可序列化的任务边界就越宽。
4.还要“对得上”:
仿真与真机,同一动作两个世界
仿真跑得再好,真机能用吗?
平台支持仿真与真机动作对照:同一动作的仿真画面与真机录像左右配对、同步呈现,从基础移动、转向,到姿态调整,全程可逐帧比对(图11)。
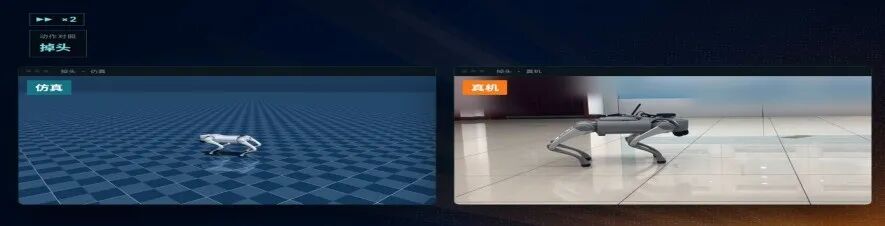
图11:动作对照页——仿真真机交替演示,同一动作在仿真与真机之间配对验证。
在动作对照页,识物能力直接放进真实环境检验:找人、找椅子,由真机在真实场景中完成(图12)。你在虚拟环境中验证算法,再无缝迁移到真实机器人——所见即所得,让每一次仿真,都经得起现实的检验。
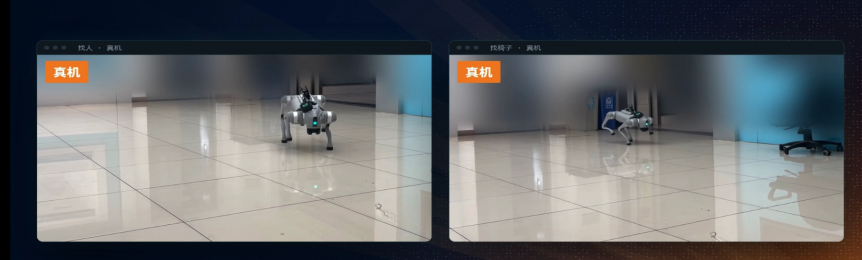
图12:识物·动作对照——找人、找椅子由真机在真实环境中完成。
5.四类高价值应用场景
-
场景一:高校具身智能教学实训
无需机房预装环境,浏览器就是实验室;导航、遥控、语音、对照四大模块,覆盖从入门到进阶的完整实训链路。
-
场景二:算法团队的仿真验证与回归测试
路径规划、避障策略在三维场景中即时验证,状态日志沉淀每一次实验记录,回归测试有据可查。
-
场景三:遥操作演示与数据采集
键盘与语音双通道下发指令,四档步态与参数实时可调,为数据采集和远程演示提供低门槛入口。
-
场景四:企业方案演示与落地预演
三维场景秒级加载,客户现场即可完整演示机器人作业流程,把方案沟通从 PPT 拉进真实的三维世界。
6.从三个词到一条闭环
回到开头那句递进——看得见、控得准、训得出,还有贯穿全程的“对得上”。它们不是并列的卖点,而是一条递进的研发闭环——
-
看得见:仿真验证透明化,每一次路径与避障都可视、可查;
-
控得准:操作与数据双在线,每条指令可下发、可追溯;
-
训得出:原子动作自主训练,任务序列化持续扩展;
-
对得上:仿真与真机全程对照,验证结果可迁移、可复现。
当验证成本足够低,迭代就会足够快;当原子动作足够丰富,任务边界就足够宽;当仿真与真机足够对齐,每一次训练就都值得被迁移到现实。
TsingtaoAI志在成为全球领先的具身智能训练基础设施与数据服务提供商。专注于破解具身智能规模化落地的“虚实鸿沟”与“数据匮乏”难题,打造基于Sim2Real双向闭环的通用机器人技能仿真基础设施。
核心竞争产品:
-
VeyForge 具身数据合成平台:基于3D高斯与流匹配生成引擎,实现从单图/文本到携带完整PhysX物理属性的Robot-Ready 3D资产的分钟级交付,解决传统仿真“能看不能训”的卡点,使数据合成成本降低90%。
-
机器人技能仿真学习平台:建立“仿真预训练—真机测试—数据回传—仿真校准”的双向闭环迭代机制,将Sim2Real实体迁移成功率提升至80%以上,适配宇树、智元等多品类机器人。
-
Embodata Hub 数据质量治理平台:面向机器人数据生产全链路,提供七大质量过滤器与VLM语义评估,实现从“交数据”到“交可信数据”的跨越。
公司获评国家高新技术企业与北京市“创新型”中小企业,深度融入华为昇腾等国产算力生态,已为华油能源、居家康养及20+所高校等30余家标杆客户提供具身/机器人场景落地服务。获得千万元首轮融资、长三角算力算法大赛冠军、山东省人社厅数字工程师大赛二等奖、宁波AI大赛二等奖等荣誉或奖项。


